
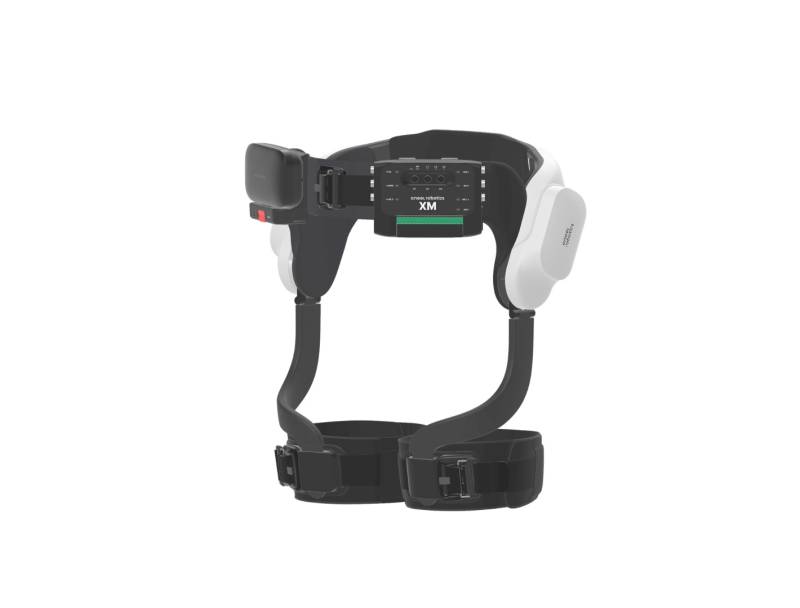
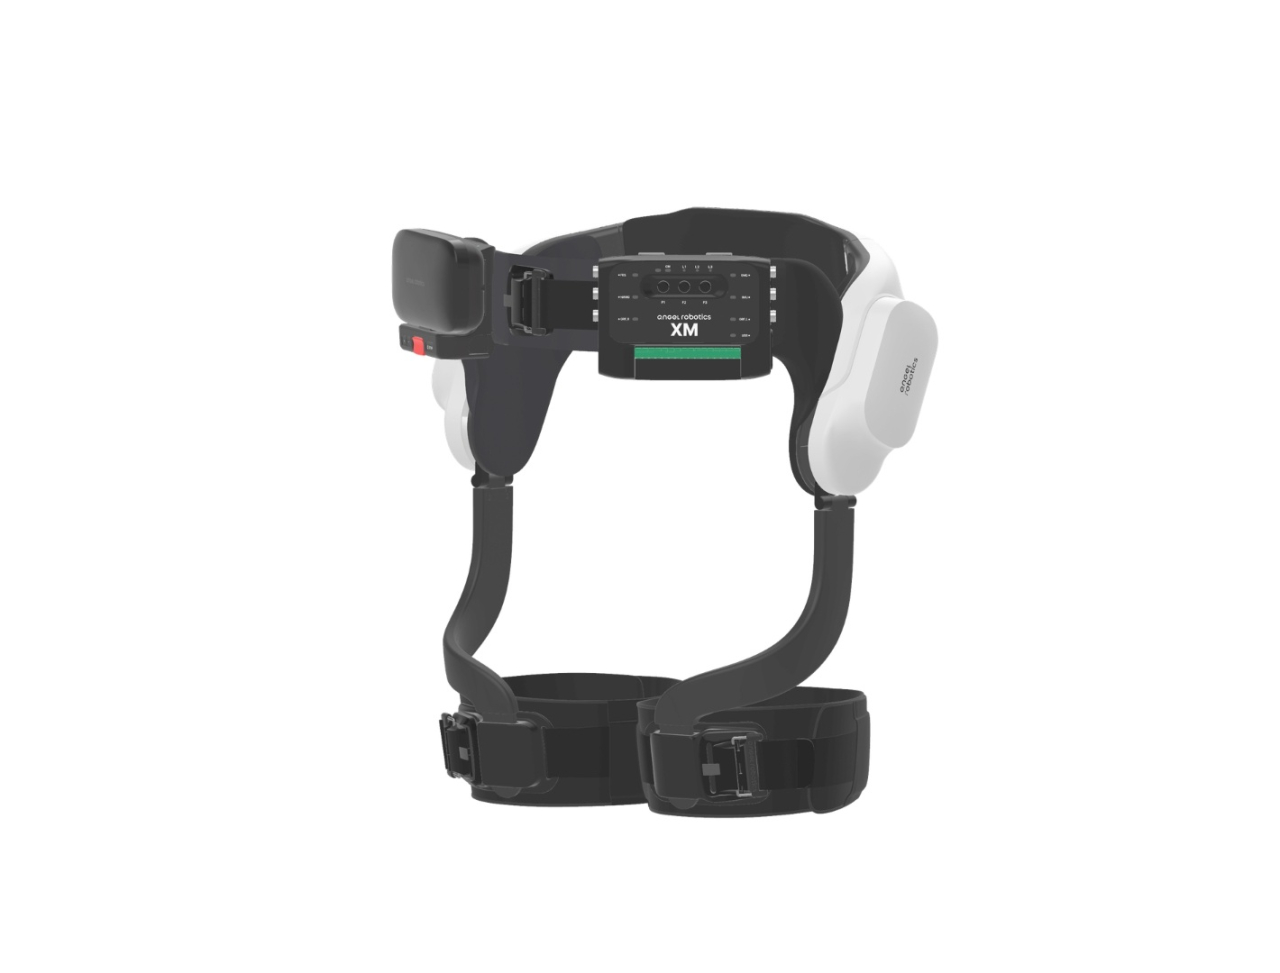
웨어러블 로봇 기업 엔젤로보틱스가 피지컬 인공지능(AI) 연구개발용 웨어러블 로봇 'phai-x1(파이-엑스원)'을 공개했다.
엔젤로보틱스는 그동안 축적한 로봇 하드웨어와 제어 기술을 바탕으로 phai-x1을 개발했다고 29일 밝혔다. phai-x1은 누구나 신뢰할 수 있는 하드웨어 위에서 자신만의 제어 알고리즘을 자유롭게 개발하고 실험할 수 있도록 설계됐다.
제품 기획의 출발점은 엔젤로보틱스의 보행보조로봇 '엔젤슈트 H10'이다. 엔젤로보틱스는 엔젤슈트 H10의 하드웨어에 연구자들이 각자의 알고리즘을 얹어 다양한 연구를 시도할 수 있다고 판단했다. 이에 따라 지난해 중순부터 phai-x1 개발에 돌입했다.
로봇공학·제어공학은 물론 피지컬 AI, 생체역학, 인간 동작 분석, 의공학·재활공학 등 여러 분야의 연구자가 로봇 하드웨어를 직접 만드는 부담 없이 각자의 연구 주제에 집중할 수 있는 공통 연구 환경을 제공하는 것이 개발 목적이다.
phai-x1은 좌우 고관절을 독립적으로 제어한다. 사용자 알고리즘 구현과 데이터 수집을 담당하는 확장 모듈(XM10)을 통해 연구자가 원하는 프로그램을 자유롭게 설정할 수 있다. 설계한 제어 알고리즘을 1초에 1000번(1kHz) 주기로 실행하며 바로 로봇에 적용하고 검증이 가능하다.
또한 사람의 움직임을 AI가 학습할 수 있는 데이터로 전환한다. 보행 중 관절의 움직임과 로봇 상태 데이터뿐만 아니라 몸의 기울기와 움직임을 감지하는 관성측정계(IMU), 근육의 활성도를 확인하는 근전도(EMG) 측정기, 발이 땅을 디딜 때 발생하는 힘을 재는 지면반발력(GRF) 감지기 등 다양한 센서를 연결해 데이터를 함께 기록한다. 기록된 데이터는 사람의 보행과 사람-로봇 상호작용 분석, 움직임 의도 추정, 사용자의 움직임에 맞춘 보조 제어, AI 강화학습 기반 제어 등 다양한 인간 동작 데이터 연구에 활용될 수 있다.
지난 8월 열린 국제 로봇 경진대회 'IFAC 웨어러블 로봇 챌린지 2026'에서는 참가자 대부분이 phai-x1을 처음 다뤄봤다. 이들은 약 2시간의 현장 교육만으로 곧바로 알고리즘 개발에 착수해 이틀 만에 각기 다른 결과물을 만들어냈다.
웨어러블 로봇의 움직임을 활용한 게임 인터페이스, 고르지 않은 지면에서의 보행 제어, 미끄럼 감지 및 보조 제어, 편마비 보행자를 위한 보행 지원, 근전도 기반 성능 평가 등 팀마다 서로 다른 아이디어가 실제 시스템으로 구현됐다.
엔젤로보틱스는 phai-x1의 공급 대상을 대학과 공공 연구기관, 기업 연구소, 대학병원·의과대학 연구실, 의공학·재활공학 연구기관 등으로 확대할 계획이다. 단순 판매를 넘어 교육 프로그램과 연구 프로젝트, 경진대회, 공동연구 등으로 활용 범위를 넓힌다.
공경철 엔젤로보틱스 미래기술원장은 "AI가 사람의 움직임을 제대로 이해하려면 카메라 영상만으로는 충분하지 않다"며 "phai-x1은 사람과 로봇이 주고받는 힘, 근육이 활성화되는 시점, 발이 지면에 닿을 때 발생하는 힘을 함께 기록해 데이터로 남기는 플랫폼"이라고 말했다.
이어 "phai-x1이 여러 분야의 연구자들에게 공통의 연구 기반이 돼 국내 피지컬 AI 연구 생태계와 산업 전반이 함께 성장하는 데 보탬이 되기를 바란다"고 덧붙였다.